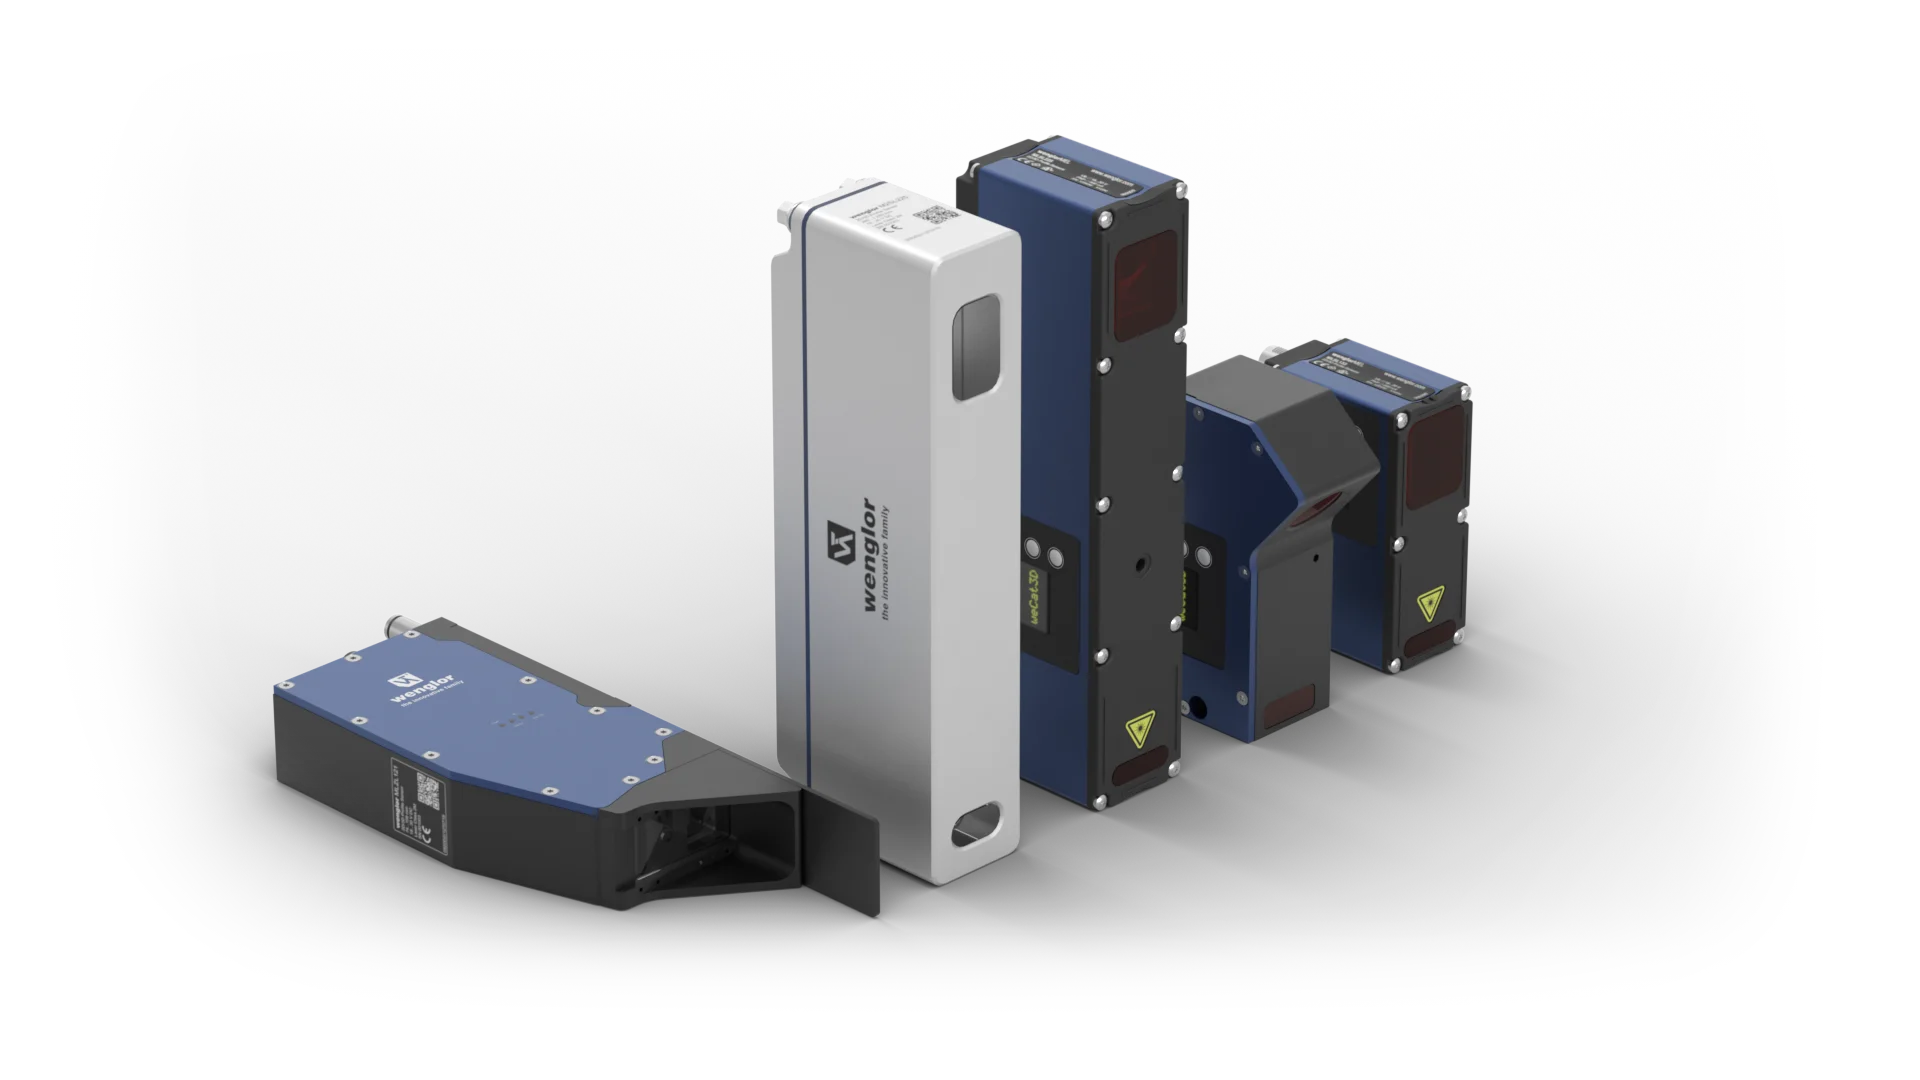
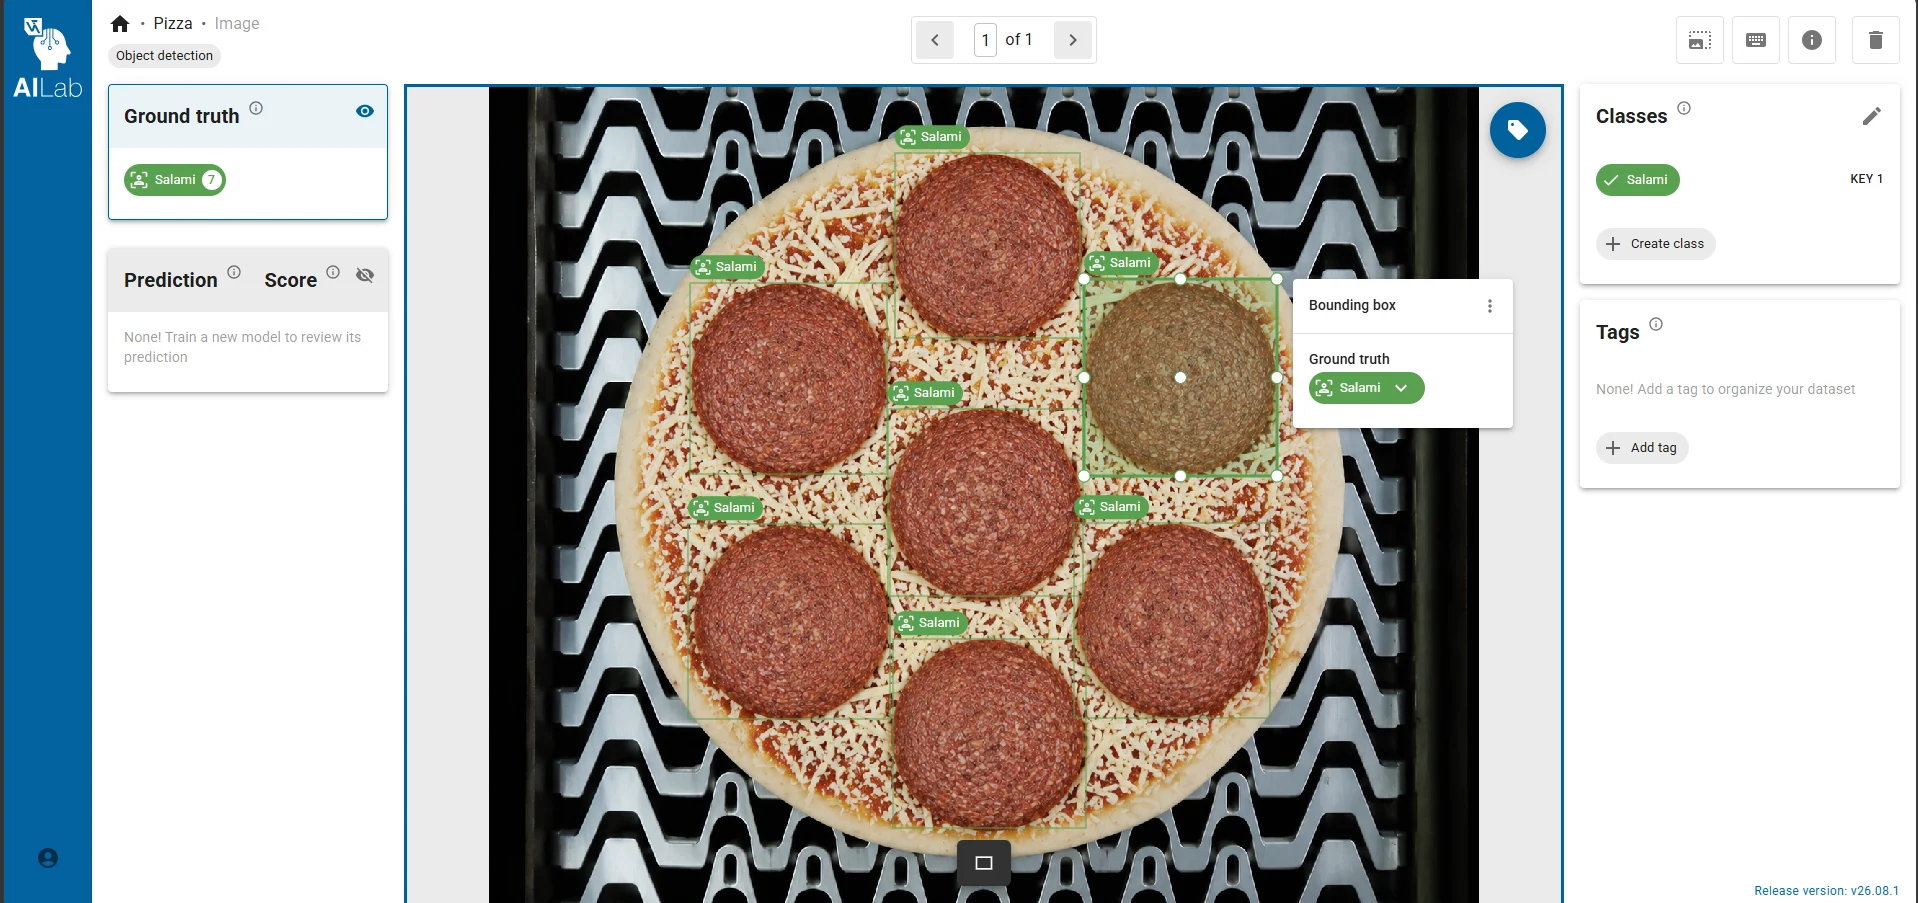
Machine vision-sensoren genereren bij elke meting grote hoeveelheden data – bijvoorbeeld beeldgegevens, hoogteprofielen, intensiteitswaarden of 3D-puntwolken. Om deze data te kunnen evalueren in beeldverwerkingssoftware, moeten sensor en software betrouwbaar met elkaar communiceren. Maar wat gebeurt er als verschillende apparaten en softwareoplossingen met elkaar worden gecombineerd? Moet er voor elke combinatie een aparte interface worden ontwikkeld en elke parameter handmatig ingesteld?
Hier komt GenICam (Generic Interface for Cameras) om de hoek kijken. De standaard, die wordt onderhouden door de European Machine Vision Association (EMVA), standaardiseert de toegang tot camera’s en andere machine vision-apparaten. Het doel: het eenvoudiger maken om compatibele hardware en software aan te sluiten en apparaatfuncties via een gestandaardiseerd proces te leveren.
Hoe werkt GenICam? Vier stappen in één oogopslag
Het basisprincipe van GenICam kan worden teruggebracht tot vier stappen:
- Download: Installeer GenICam-compatibele drivers of GenTL Producer.
- Visieapparaat: Het verbonden machinevisieapparaat wordt gedetecteerd en verbindt met de compatibele software.
- XML-beschrijving: Het apparaat beschrijft zijn beschikbare functies en parameters via een gestandaardiseerd XML-bestand.
- Machine Vision Software: De compatibele machine vision-software leest deze beschrijving en geeft de ondersteunde parameters.
Kort samengevat: Installeer de benodigde component één keer – vervolgens vormen automatische apparaatherkenning en gestandaardiseerde parameterbeschrijving de basis voor configuratie in compatibele machine vision-software.
Stap 1: Installeer GenTL Producer
De eerste stap is de installatie van de GenTL Producer, die deel uitmaakt van het Vision Device.
GenTL maakt deel uit van de GenICam-standaard en definieert een uniforme interface voor de gegevensuitwisseling tussen de producent aan de apparaatzijde en de consument aan de softwarezijde. De GenTL-producer die door de apparaatfabrikant wordt geleverd, neemt de verbinding van het visieapparaat over.
Na installatie is de benodigde interface voor GenICam-compatibele machine vision-software beschikbaar.
Stap 2: Het visieapparaat wordt gedetecteerd
Het verbonden visieapparaat kan vervolgens worden herkend door de compatibele software.
Dit is vooral relevant bij integratie in verschillende softwareomgevingen: in plaats van voor elk apparaatmodel een volledig individuele verbinding te ontwikkelen, gebruikt de applicatie een gestandaardiseerde interface.
Het apparaat kan zo worden geïdentificeerd binnen de ondersteunde omgeving en beschikbaar worden gesteld voor verdere communicatie.
Stap 3: Het apparaat beschrijft zijn functies zelf
Hier wordt een van GenICam’s belangrijkste sterke punten duidelijk: het visieapparaat biedt een gestandaardiseerde XML-beschrijving van zijn beschikbare functies en parameters.
Dit bepaalt bijvoorbeeld welke instellingen het betreffende apparaat ondersteunt en hoe deze toegankelijk zijn. Afhankelijk van het sensortype kan dit bijvoorbeeld belichtingstijd, triggerfuncties, beeldresolutie of andere apparaatspecifieke parameters omvatten.
Dit betekent dat de machine vision-software de kenmerken van elk individueel apparaatmodel niet vooraf hoeft te kennen. De gestandaardiseerde apparaatbeschrijving biedt de benodigde informatie.
Stap 4: De machine vision-software levert de parameters
In de laatste stap leest de GenICam-compatibele machinevisiesoftware de apparaatbeschrijving. De ondersteunde functies en parameters kunnen zo automatisch beschikbaar worden gesteld binnen de betreffende software.
De gebruiker kan vervolgens het visieapparaat direct vanuit zijn gebruikelijke softwareomgeving parametriseren en de verkregen gegevens verder verwerken voor de betreffende machine vision-toepassing.
Het principe volgt dus een duidelijke rolverdeling: de producent levert toegang tot het apparaat en data, terwijl de consument deze informatie binnen de machine vision-software gebruikt.
Het is belangrijk op te merken dat GenICam geen aparte beeldverwerkingsapplicatie is die permanent op de achtergrond moet worden uitgevoerd als een extra softwarelaag. In plaats daarvan definieert GenICam standaarden en interfaces waardoor compatibele componenten met elkaar communiceren.
Waarom is GenICam belangrijk voor machine vision?
De keuze van interface beïnvloedt hoe snel een sensor in gebruik kan worden genomen, hoe flexibel een machine vision-systeem kan worden uitgebreid en hoe gemakkelijk componenten later kunnen worden vervangen.
Dit is vooral relevant voor machinebouwers en systeemintegratoren. Zij gebruiken vaak andere sensoren of moeten bestaande machineconcepten aanpassen aan nieuwe eisen. Een gestandaardiseerde interface kan de ontwikkelings- en integratie-inspanningen verminderen.
De openheid is ook voordelig voor eindgebruikers: bestaande softwareomgevingen kunnen blijven worden gebruikt en compatibele apparaten kunnen eenvoudiger worden geïntegreerd.
Vier belangrijke voordelen van GenICam
Onafhankelijkheid van de fabrikant
GenICam creëert een gestandaardiseerde basis voor de integratie van compatibele machine vision-apparaten. Daardoor zijn gebruikers minder gebonden aan propriëtaire integratiepaden in systeemontwerp.
Snelle integratie
Automatische apparaatherkenning en gestandaardiseerde apparaatbeschrijvingen kunnen de handmatige configuratie- en ontwikkelingsinspanningen verminderen en zo de ingebruikname vereenvoudigen.
Herbruikbare software
Softwareoplossingen kunnen toegang krijgen tot gestandaardiseerde interfaces in plaats van voor elk apparaat een volledig nieuwe verbinding te vereisen. Dit maakt het eenvoudiger om schaalbare machine- en installatieconcepten te ontwikkelen, met het bijzonder.
Beleggingszekerheid
Open standaarden maken het gemakkelijker om machinevisiesystemen verder te ontwikkelen en compatibele componenten te integreren voor nieuwe eisen of toekomstige systeemupgrades.
Eén standaard, verschillende machinevisietechnologieën
De gestandaardiseerde aanpak is niet alleen interessant voor klassieke 2D-camera’s. Afhankelijk van het product en de ondersteunde interface kunnen ook andere machine vision-apparaten worden geïntegreerd in bijbehorende softwareomgevingen.
Dit is vooral relevant omdat de eisen voor de verzonden data sterk kunnen verschillen: een 2D-camera levert beelden in hoge resolutie, terwijl een 2D/3D-profielsensor bijvoorbeeld hoogteprofielen en 3D-data levert die hieruit worden gegenereerd.
Ongeacht de specifieke meettaak blijft het doel hetzelfde: meetgegevens betrouwbaar verzenden en apparaatfuncties zo eenvoudig mogelijk maken voor verdere verwerking.
Conclusie: GenICam vereenvoudigt machinevisie-integratie
GenICam creëert een gestandaardiseerde basis voor communicatie tussen machine vision-apparaten en compatibele beeldverwerkingssoftware. Het principe erachter kan eenvoudig worden samengevat: installeer GenTL Producer, herken het apparaat, lees de apparaatbeschrijving uit en gebruik parameters in de software.
Vooral voor machinebouwers, systeemintegratoren en gebruikers die verschillende machine vision-componenten willen integreren in bestaande softwareomgevingen, biedt de standaard beslissende voordeel. Fabrikantonafhankelijkheid, lagere integratie-inspanning en de herbruikbaarheid van bestaande software maken het eenvoudiger om flexibele vision-systemen op te zetten die op de lange termijn kunnen worden uitgebreid.
Wilt u machine vision-sensoren van wenglor integreren in uw bestaande softwareomgeving of heeft u vragen over de juiste interface?