

38 dientes hacen que la velocidad sea medible
El eje en la aplicación en banco de pruebas tiene un diámetro de 80 mm y 38 dientes. Gira a 91 revoluciones por minuto. Cada diente que pasa por el sensor debe desencadenar un pulso de conmutación. La velocidad puede determinarse entonces a partir del número de pulsos por segundo.
La frecuencia esperada de pulsos resulta de la velocidad y el número de dientes:
Frecuencia = velocidad × número de dientes / 60
Para la aplicación actual, esto significa: 91 min⁻¹ × 38 / 60 = 57,6 Hz
En la salida del sensor, se pueden esperar alrededor de 58 pulsos por segundo.
Por el contrario, el controlador puede calcular la velocidad a partir de una frecuencia medida:
Velocidad = frecuencia × 60 / número de dientes
El principio es sencillo. Sin embargo, no se trata de la generación fiable de cada pulso.
El reto radica en la geometría del diente
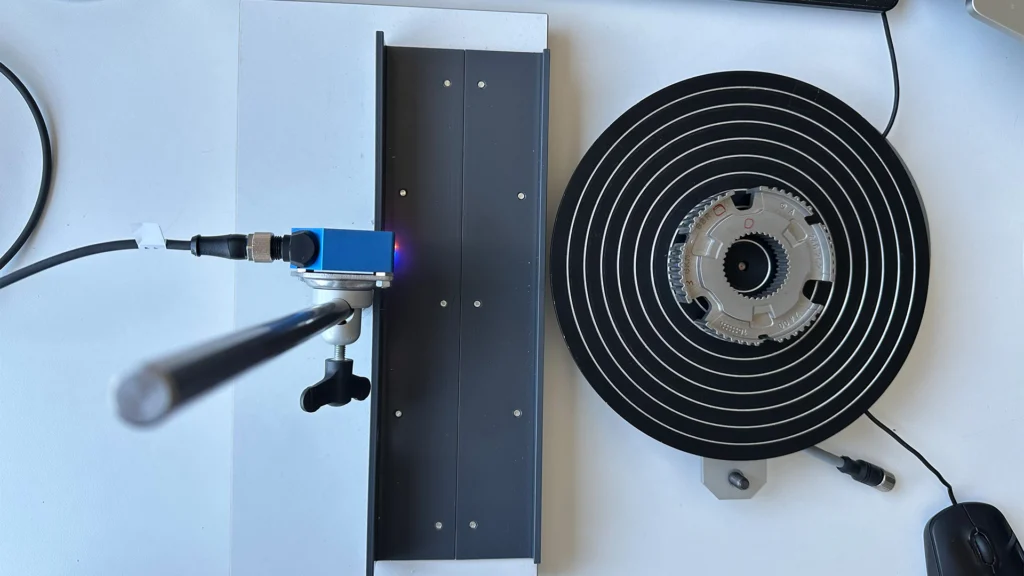
Solo hay 2 mm entre la cabeza del diente y la base del diente. La cabeza del diente mide unos 2,1 mm de ancho, y el espacio con el siguiente diente unos 4,3 mm. Además, hay flancos ligeramente inclinados. Un sensor debe detectar claramente esta corta secuencia de flanco ascendente, cabeza estrecha y flanco inclinado, incluso a una frecuencia de unos 58 Hz. Al mismo tiempo, el eje se inserta manualmente en el banco de pruebas. Esto puede cambiar la distancia al sensor en unos ±10 mm. Un umbral fijo de distancia que distinga claramente entre la cabeza del diente y el pie del diente en una posición de instalación determinada podría estar en un lugar incómodo tras la siguiente inserción.
Por tanto, la tarea incluye dos variables diferentes:
- La distancia absoluta puede variar según la posición del eje.
- La diferencia de altura relativa entre la cabeza del diente y el pie del diente se mantiene en unos 2 mm.
Es precisamente esta diferencia la que determina la elección del método de evaluación.
El entrelazamiento se convierte en un perfil de distancia
Un sensor láser basado en el principio de triangulación dirige un punto de luz en la superficie y determina la distancia en función de la posición de la luz reflejada en una línea receptora. Si la dentición pasa más allá del sensor, se crea un perfil periódico de distancia: en la cabeza del diente, la distancia medida se acorta y en el pie del diente vuelve a aumentar.
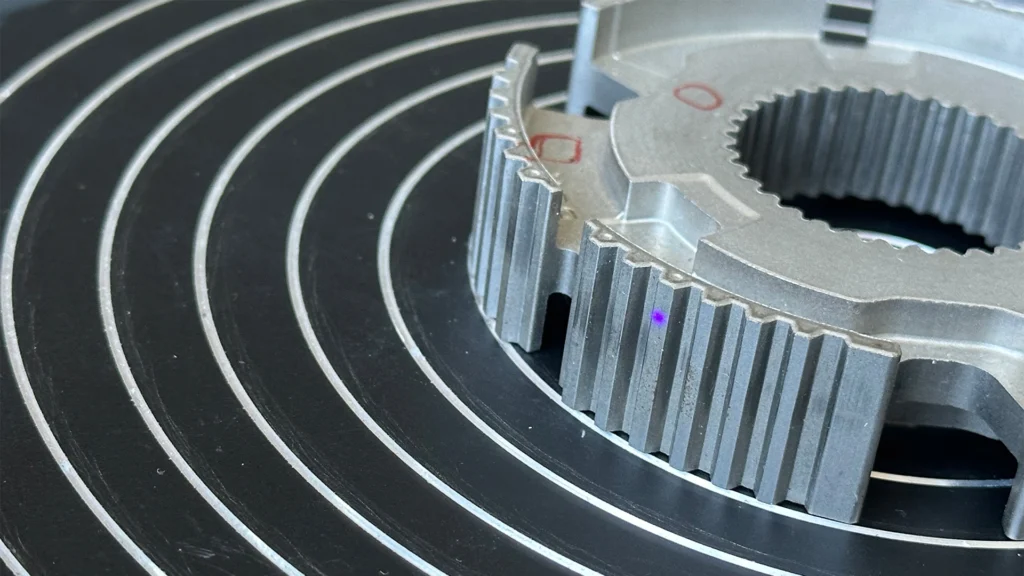
En el experimento, el sensor de distancia láser se utilizó P3PC342 con luz láser azul. El sensor estaba situado a unos 160 mm del objeto de prueba. Los valores medidos alternaban entre unos 158,5 mm en la cabeza del diente y 160,5 mm en la base del diente. Así, la señal de medición representaba directamente el engranaje de 2 mm de altura. El objeto de prueba era más exigente que el eje real: sus cabezas de dientes y huecos entre dientes tenían cada uno solo unos 1,5 mm de ancho. No obstante, los dientes individuales podían contarse limpiamente bajo las condiciones de prueba y la distancia podía registrarse de forma estable.
Resultado de la prueba: El cambio entre 158,5 y 160,5 mm era reconocible en el perfil de distancia. Al mismo tiempo, el sensor generaba pulsos de conmutación en la salida para los bordes de salto detectados.
Por qué no es solo la precisión de las mediciones lo que cuenta
En el caso de la dentición fina, la mancha de luz debe coincidir con el ancho de la cabeza del diente. Si es demasiado grande o tiene una forma desfavorable, puede cubrir varias áreas geométricas al mismo tiempo. Los flancos inclinados también pueden sombrear partes del camino de la luz, de modo que no llegue suficiente luz reflejada al receptor.
En la prueba comparativa, un sensor con un punto de luz rectangular que también se probó no funcionó de forma fiable en esta geometría específica. Se produjo sombra en los flancos biselado. El P3PC342, por otro lado, ofreció un resultado estable con su pequeño punto de luz redondo. A una distancia de trabajo de 360 mm, el diámetro de su punto de luz es de aproximadamente 1 mm, según los datos del producto; en el área de trabajo, el tamaño cambia según la distancia.
El resultado no es una evaluación general de las diferentes formas de puntos de luz. Más bien, muestra que la óptica debe coincidir con el engranaje específico. Los factores decisivos son el ancho de la cabeza del diente, el ángulo de los flancos, la dirección de instalación y la distancia de medición. Con cabezas de dientes de solo 2,1 mm de ancho, el punto de luz debe tenerse en cuenta al seleccionar el sensor.
Detección de saltos en lugar de umbral de distancia rígido
Si solo se evaluara un valor de distancia fija, el umbral de conmutación podría tener que reenseñarse después de que el eje haya cambiado de posición. La detección de grietas, en cambio, considera el cambio entre valores de distancia sucesivos. Reacciona al hecho de que el valor medido en el flanco del diente cambia abruptamente del pie del diente a la cabeza del diente o de regreso. Esto permite evaluar la estructura recurrente del diente incluso si el eje está ligeramente más cerca del sensor o más alejado tras la inserción manual. La detección de grietas reduce así el esfuerzo requerido para la recalibración y para una lógica de evaluación separada en el PLC. Sin embargo, debe comprobarse si la desviación de posición permitida está completamente cubierta con los tipos reales de ejes, tolerancias de instalación y velocidades.
El pulso de conmutación y el valor de distancia realizan diferentes tareas
El pulso de conmutación es suficiente para el cálculo real de velocidad: el sistema de control cuenta los flancos o mide la frecuencia y los convierte en revoluciones por minuto usando el número conocido de dientes. Los valores digitales de distancia vía IO-Link proporcionan información adicional. Pueden ayudar a controlar la distancia entre el sensor y el eje durante la puesta en marcha y a hacer visible el perfil de distancia. También pueden usarse para detectar situaciones de medición poco plausibles, por ejemplo si no hay eje en el rango de medición o si la posición de instalación se desvía significativamente de la posición prevista. No se requiere una tarjeta de entrada analógica adicional para la transmisión de estos valores medidos.
Esta división de tareas mantiene clara la evaluación:
| Señal | Tarea en la aplicación |
|---|---|
| Salida de conmutación | Impulsos de salida del diente y frecuencia de registro |
| Valor de distancia IO-Link | Revisa la instalación, observa el perfil de distancia y soporta el diagnóstico |
Qué debe comprobarse antes de su uso práctico
La prueba confirma el principio de medición, pero no sustituye la prueba sobre la onda real. Los siguientes puntos son especialmente relevantes para una implementación robusta:
- El punto de luz debe poder alcanzar completamente la cabeza estrecha del diente.
- La orientación debe evitar que los flancos inclinados sombreen el haz de luz reflejada.
- La frecuencia máxima de pulsos debe estar dentro de la potencia de conmutación y escaneo del sensor seleccionado.
- El umbral de salto debe detectar de forma fiable el cambio de 2 mm en la altura sin interpretar desviaciones de concentricidad o vibraciones como un impulso dental.
- El PLC debe especificar qué flanco se cuenta para que cada diente entregue exactamente un impulso por revolución.
- Todo el rango de posiciones permitido del eje insertado manualmente debe probarse con piezas reales.
Una diferencia de altura de 2 mm se convierte en unos 58 pulsos por segundo
La detección de velocidad sin contacto utiliza el engranaje existente como característica de medición. Un sensor láser de distancia mapea el cambio entre la cabeza y el pie del diente como un salto de distancia y genera pulsos de conmutación numerables a partir de esto. A 38 dientes y 91 revoluciones por minuto, se genera una frecuencia de alrededor de 58 Hz.
Al mismo tiempo, la prueba muestra por qué la selección no debe hacerse únicamente en función del alcance y la resolución. Solo la interacción de un pequeño punto de luz, la dirección adecuada de instalación, la dinámica adecuada y la detección de saltos convierten una señal de velocidad estable que solo mide 2 mm de altura.



