Ласерско профилисање је део технолошког језгра Венглоровог пословања машинског вида. А пошто сам се интензивније бавио производима и њиховим развојем, био сам импресиониран једном ствари посебно: огромна дубина развоја.
Принцип ласерске триангулације се брзо објашњава у почетку. Ласерска линија се пројектује на објекат, камера снима ову линију из дефинисаног угла и то ствара прецизан профил висине. Ако су многи од ових профила снимљени током кретања, ствара се тродимензионални облак тачака.
У пракси, међутим, квалитет сензора профила није одређен самим принципом мерења. То је резултат интеракције многих појединачних компоненти: квалитета ласерске линије, оптике, сензора слике, механичке стабилности, калибрације, обраде сигнала и на крају алгоритама који генеришу поуздане податке о мерењу из оптичког сигнала.
Управо ту за мене ступа на сцену једна од великих предности венглора.
На први поглед
- Квалитет мерења је резултат интеракције ласерске линије, оптике, калибрације, обраде сигнала и алгоритама.
- Аутоматска контрола експозиције и Хигх Дyнамиц Ранге Имагинг обезбеђују робусне профиле чак и на променљивим површинама.
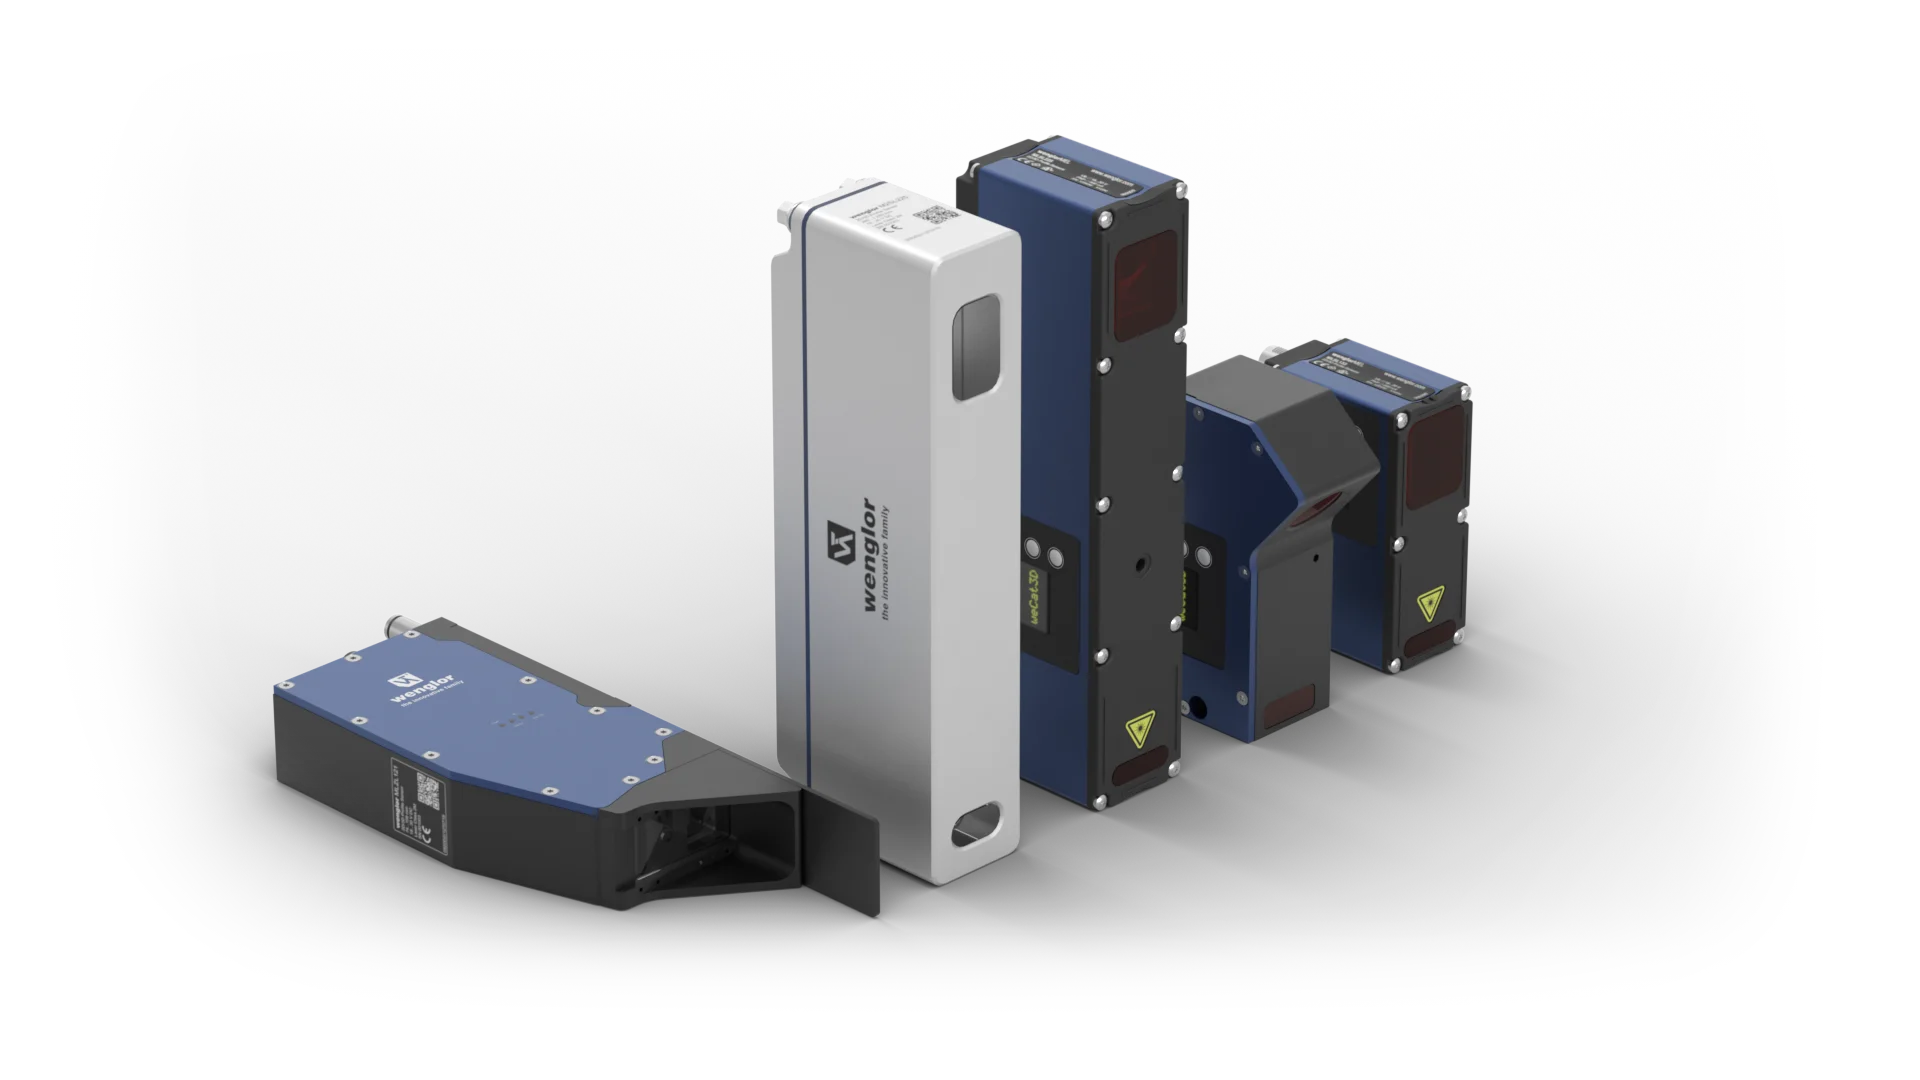
- МЛСЛ , МЛВЛ и варијанта од нерђајућег челика M2SL покривају различите индустријске примене.
- МЛЗЛ је специјално развијен за захтевно вођење заваривања изблиза директно на бакљи.
- униВисион се брине о анализи профила – било директно у сензору или на контролеру машинског вида.
У
случају 2D / 3D сензора профила, квалитет мерења је резултат интеракције ласерске линије, оптике, сензора слике, калибрације и евалуације.
Чиста и стабилна ласерска линија је важан део овога: што се прецизније пројектује на објекат, то се поузданије може одредити њен положај након тога. Чак и мале неправилности могу утицати на квалитет профила надморске висине, а самим тим и на накнадни 3D облак тачака.
венглор доследно оптимизује цео оптички мерни ланац. Основа за то чине висококвалитетне оптичке компоненте, различите ласерске снаге и таласне дужине ласера, као и прецизно координиране архитектуре сензора.
Али добар хардвер сам по себи није довољан.
Праве површине су ретко идеалне. Могу бити тамне или сјајне, грубе или глатке, делимично прозирне или високо рефлектујуће. Чак и унутар једне компоненте, рефлективне особине могу се значајно променити.
Управо због тога обрада сигнала игра једнако важну улогу као и оптика.
Робусни профили чак иу тешким условима
Сензор 2D / 3D профила не сме само прецизно мерити у лабораторијским условима. Такође мора да обезбеди поуздане податке када се материјални, површински или услови животне средине мењају.
Венглор користи различите процесе директно у сензорској технологији у ту сврху.
Аутоматска контрола експозиције омогућава сензору да се прилагоди промени осветљености површине. Светла и тамна подручја објекта могу се тако поуздано детектовати.
Хигх Дyнамиц Ранге Имагинг проширује овај приступ на апликације са посебно јаким разликама у контрасту – на пример, када су мат и високо рефлектујуће површине унутар мерног поља.
Други пример је избор сигнала. Ако рефлексије узрокују неколико врхова сигнала на слици камере, може се посебно одредити који сигнал се користи за израчунавање профила надморске висине. Нежељене рефлексије могу се сакрити на овај начин.
Поред тога, постоје различите ласерске боје и класе снаге. Црвена светлост је погодна за многе стандардне примене, док плава ласерска светлост нуди предности посебно на тамним, упијајућим или одређеним органским материјалима. Веће ласерске снаге, заузврат, омогућавају кратка времена излагања и стабилна мерења при великим брзинама или сложеним површинама.
Оно што ме посебно импресионира у вези са тим је збир ових детаља.
Ласери , оптика и алгоритми се не разматрају одвојено једни од других. Они су оптимизовани као укупни систем. Резултат су робусни профили надморске висине и одговарајући висок квалитет 3D облака тачака генерисаних из њих – чак и у апликацијама где контраст, рефлексија или велике брзине процеса представљају изазов за класичне мерне системе.
Од компактних сензора профила до врхунских решења:
Ова технолошка основа огледа се у веома широком портфолију.
| МЛСЛ серија МЛСЛ серија комбинује прецизну детекцију профила са компактним и лаганим дизајном. До 1.280 мерних тачака по профилу и високе стопе мерења чине сензоре свестраном платформом за широк спектар индустријских апликација. Компактан дизајн је посебно повољан тамо где је на располагању мало простора за инсталацију или где се сензор користи директно на роботу. |
| МЛВЛ серија МЛВЛ серија иде корак даље и дизајнирана је за највиши квалитет профила и перформансе. Са више од 2.000 мерних тачака по профилу и – у зависности од варијанте – до дванаест милиона мерних тачака у секунди, чак и захтевни мерни задаци могу се реализовати са високим квалитетом и брзином података. |
Различити мерни опсеги, ласерске класе и таласне дужине омогућавају прилагођавање сензора одговарајућој апликацији.
Ово је важна тачка: У ласерском профилисању, веће не значи аутоматски боље.
За мале компоненте, мали мерни опсег са високом резолуцијом је пресудан. Велике компоненте, с друге стране, захтевају одговарајућа видна поља. Широк портфолио омогућава да се изабере тачно мерни опсег за сваку апликацију која нуди прави однос резолуције, брзине и напора интеграције.
Сви сензори су такође линеаризовани у фабрици и дају измерене вредности директно у реалним координатама. Ово омогућава да се технологија интегрише у одговарајућу апликацију без додатне калибрације сензора.
Када ствари постану посебно изазовне: вођење завареног шава
За мене, МЛЗЛ посебно добро показује колико далеко ова специјализација може ићи.
Аутоматизовани процеси заваривања су међу најзахтевнијим областима примене технологије оптичких сензора.
Сензор ради директно у близини горионика за заваривање. Ово је место где се спајају висока осветљеност, топлота, прскање заваривања, прљавштина, рефлектујуће металне површине и високи захтеви за тачношћу.
Истовремено , компоненте се могу деформисати током процеса заваривања услед дејства топлоте. Производне толеранције и различите димензије размака такође осигуравају да стварни положај шава може одступати од првобитно програмиране путање робота.
| МЛЗЛ – развијен за окружење горионика за заваривање Његов компактан дизајн омогућава интеграцију у близини горионика за заваривање без стварања непотребних ометајућих контура. Интегрисано хлађење и испирање ваздуха штите сензор у врућем и прљавом окружењу. Подесиви поклопац додатно штити оптику од интензивног зрачења лука. Истовремено , детекција профила је оптимизована посебно за тешке површине и детекцију ниског нивоа буке завареног шава. |
У комбинацији са контролером машинског вида и униВисион-ом, стварни положај шава се континуирано одређује. Израчуната тачка водича преноси се на контролер робота, тако да се путања робота може кориговати у складу са тим током процеса.
За мене је ово добар пример онога што значи стварни развој апликација: не представљати стандардни сензор са тешким задатком, већ доследно оптимизирати сензорску технологију, механику, софтвер и алгоритме управо за ову апликацију.
Робусност такође значи: право решење за животну средину
Прехрамбена индустрија је потпуно другачије окружење.
заваривања и топлота, већ хигијена и интензивни процеси чишћења.
| M2SL серија Нуди 2D / 3D сензоре померања у кућишту од нерђајућег челика са IP69K заштитом и ЕЦОЛАБ компатибилношћу. Због тога су специјално дизајнирани за подручја за испирање у прехрамбеној и фармацеутској индустрији. |
И овде постаје јасно колико се може користити ласерско профилисање.
Један од примера је мерење запремине меса и кобасица. Тродимензионални облик производа може се одредити преко снимљених профила висине и користити, на пример, за накнадне процесе производње или резања.
Основна технологија мерења остаје ласерска триангулација – али специфично сензорско решење је прилагођено одговарајућем индустријском окружењу.
Од прецизних података до готове апликације
На крају, чак и најбољи облак тачака је вредан само ако се одлука за процес може поуздано извести из њега. Зато се концепт венглор не завршава снимањем профила.
Са униВисион 3 доступни су модули специјално оптимизовани за анализу профила. Профили висине могу се мерити, пратити, обрађивати и користити за позиционирање или праћење задатака.
У зависности од сложености, евалуација се може извршити директно у сензору или на спољном контролеру машинског вида.
У режиму „Смарт Профиле Сенсор“, профили се процењују директно на сензору. Димензије , позиције или резултати пролаза / неуспјеха могу се пренети директно у контролни систем.
За сложеније или посебно брзе апликације, контролер машинског вида преузима централну обраду. Неколико сензора профила може се комбиновати – до 360 степени апликације у којима се неколико појединачних профила спаја и процењује у заједничком координатном систему.
Истовремено , систем остаје отворен: сирови профили се такође могу пренети на сопствена или екстерна софтверска решења компаније преко стандардизованих интерфејса.
Прецизност је у детаљима
Ласерска триангулација је успостављен принцип мерења. Одлучујућа диференцијација стога не произилази из самог принципа.
Ствара се у имплементацији.
У квалитету ласерске линије. У оптици. У избору праве таласне дужине. У калибрацији. У алгоритмима који такође могу да се носе са рефлексијама и променом контраста. У механизму који поуздано ради чак и поред горионика за заваривање. И у софтверу који претвара прецизне податке мерења у индустријско решење.
Управо та дубина развоја чини ласерско профилисање једним од најузбудљивијих подручја у портфељу венглор машинског вида за мене.
Јер на крају, не рачуна се само колико тачака сензор може да измери.
Одлучујући фактор је колико је цео мерни ланац вертикално оптимизован – од ласера, оптике и сензорске технологије до калибрације и обраде сигнала до алгоритама. Само ова доследно оптимизована интеракција претвара многе мерне тачке у 3D систем снимања који поставља стандарде у погледу прецизности, робусности и квалитета података.